



数控插补将离散刀位点转化为机床可执行的运动轨迹,其生成质量直接影响加工效率与运动稳定性。传统方法通常采用“先平滑几何路径,再规划进给速度”的两阶段策略,难以实现拐角几何形状与运动速度的最优匹配;联合优化方法能够改善这一问题,但往往面临数值求解耗时过长的瓶颈。因此,如何在满足几何公差和运动学约束的前提下,兼顾轨迹质量与规划效率,成为数控加工领域亟待解决的重要问题。
针对上述问题,计算机数学研究中心副研究员赵明阳与合作者提出了一种基于人工智能的内嵌运动学信息的强化学习框架(Kinematics-Informed Reinforcement Learning,简称KIRL)。该框架将几何平滑与进给速度规划整合为一个连续的运动状态决策过程。其核心机制是提取前瞻路径信息,预测相邻路径段交点处的位置、速度和加速度,并采用时间参数化的五次多项式作为运动基元进行平滑连接,从而在统一框架内实现了路径形状与运动速度的协同优化。
该工作将运动学信息内嵌进轨迹构造与可行性校验中,通过一维时长搜索生成满足约束的轨迹段,并以最小化总加工时间作为学习目标,引导策略减少在拐角处不必要的减速与停顿。仿真结果表明,在所测试的平面路径上,相较于经典的两阶段方法,基于该框架逐路径训练的策略可缩短 8.0% 至 22.4% 的加工时间,并显著降低了加加速度(Jerk)的均方根值。此外,该工作还提出一种通用训练策略,在同等工况与预处理条件下,无需重新训练即可在数十毫秒内完成对未知路径的规划。最后,将该方法生成的轨迹应用于 Litz LU400 数控机床进行了实物切削实验,进一步验证了其在加工效率上的优势。实验结果表明,该方法不仅有效降低了切削过程中的刀具弯矩,还获得了更平整的拐角加工表面,为人工智能和强化学习在数控轨迹规划中的工程落地提供了有力的实验支撑。
该论文被工业信息学顶级期刊IEEE Transactions on Industrial Informatics接收。
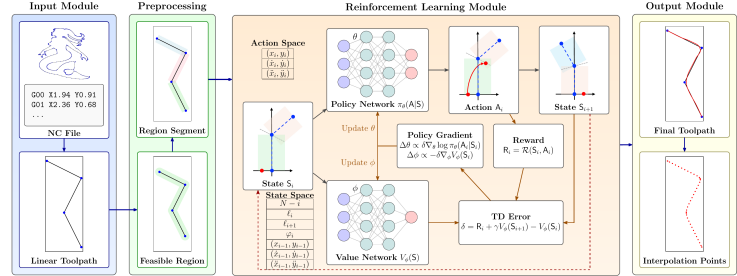
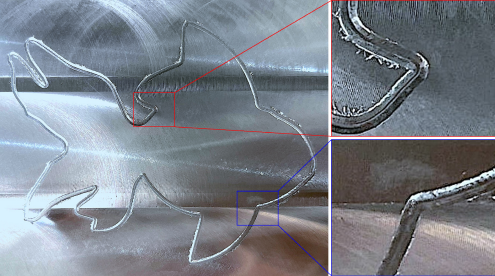
左:KIRL整体框架;右:实际加工的铝合金零件及拐角局部放大
Publication:
Accepted by IEEE Transactions on Industrial Informatics.
Authors:
Jin Zhang
LMIB & School of Mathematical Sciences, Beihang University, Beijing, China
Email: jinzhang2022@buaa.edu.cn
Mingyang Zhao
State Key Laboratory of Mathematical Sciences
Academy of Mathematics and Systems Science, Chinese Academy of Sciences, Beijing, China
Email: zhaomingyang@amss.ac.cn
Bing Liu
LMIB & School of Mathematical Sciences, Beihang University, Beijing, China
Email: liubingksy@buaa.edu.cn
Dongming Yan
State Key Laboratory of Multimodal Artificial Intelligence Systems, Institute of Automation, Chinese Academy of Sciences, Beijing, China
Email: yandongming@gmail.com
Xin Jiang
Institute of Artificial Intelligence, Beihang University, Beijing, China
Email: jiangxin@buaa.edu.cn
附件下载:

